Search Results
For : magician
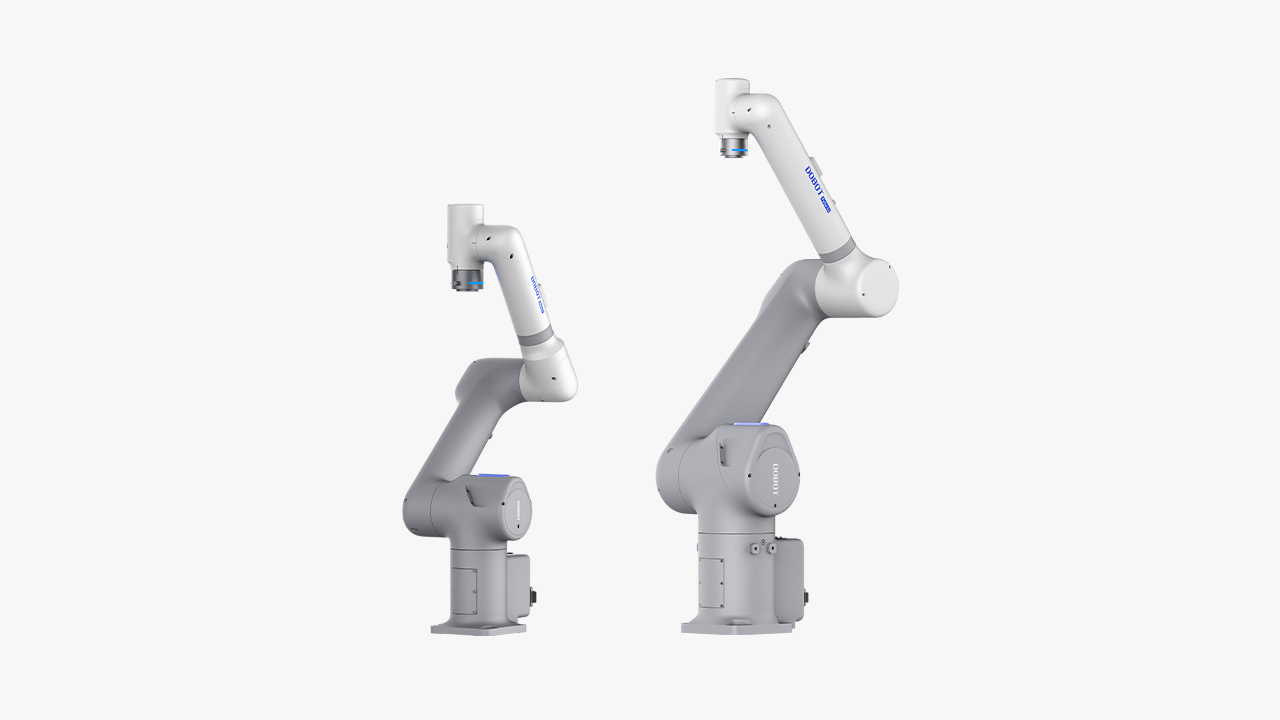
Use with the controller version 4.5.x, suitable for CR A series, Magician E6 cooperative robot.
Added Filtering and Finding feature for Programming Logs
Added support for passing in variables for setting coordinate system blocks.
Added Palletizing Package version 2-0-0 and above adaptation.
Optimize the version matching logic between plug-ins and controllers.
Optimized other functions and solved some bugs.
As we navigate the rapidly changing landscape of vocational education, the necessity to equip students with technical skills that align with industry demands has never been more critical.
|
|
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
|
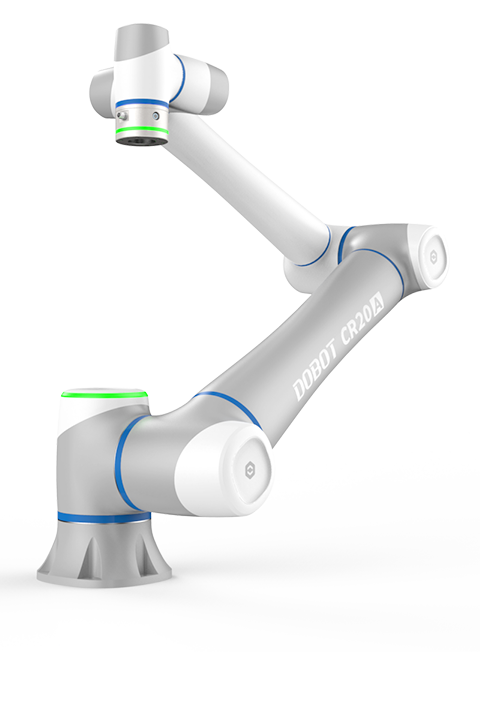
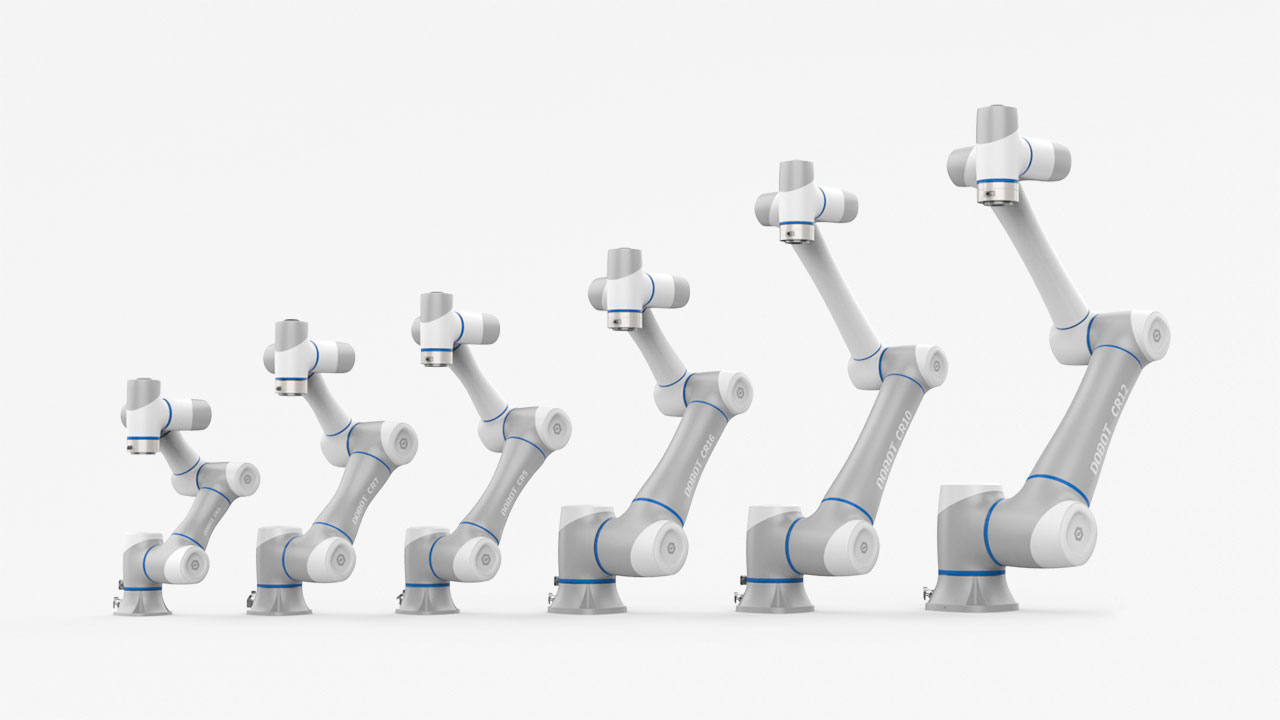
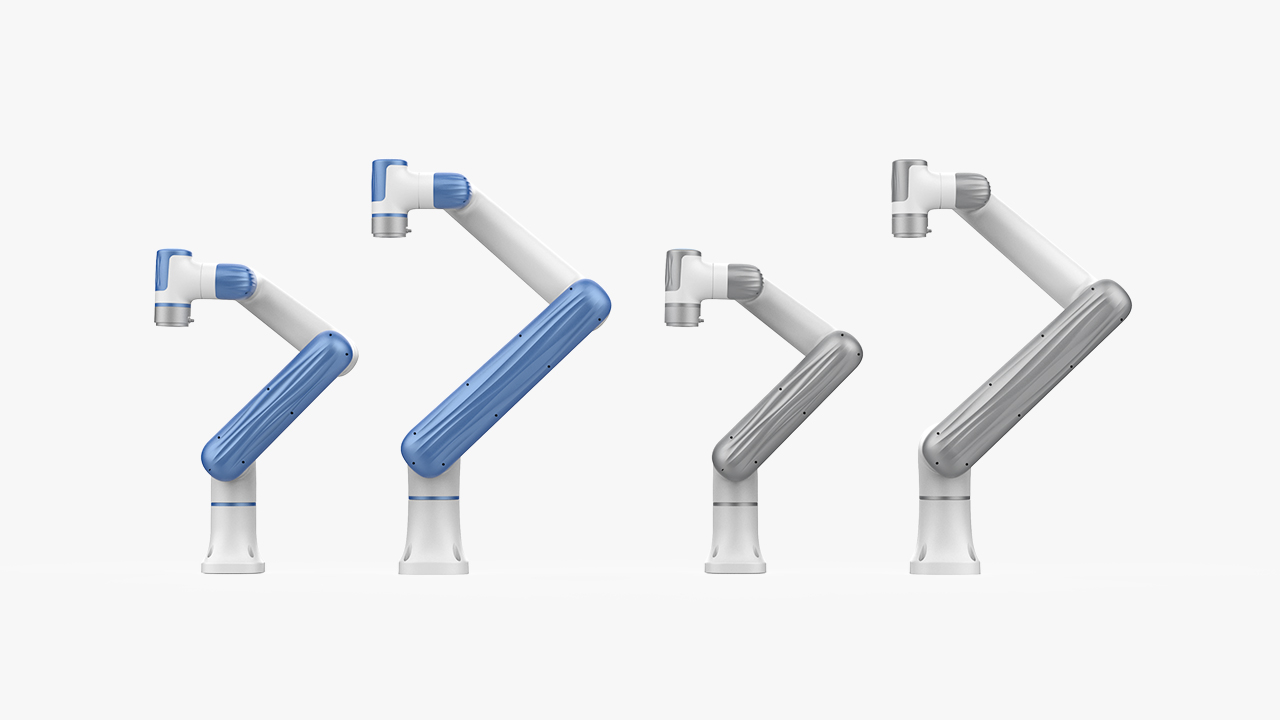
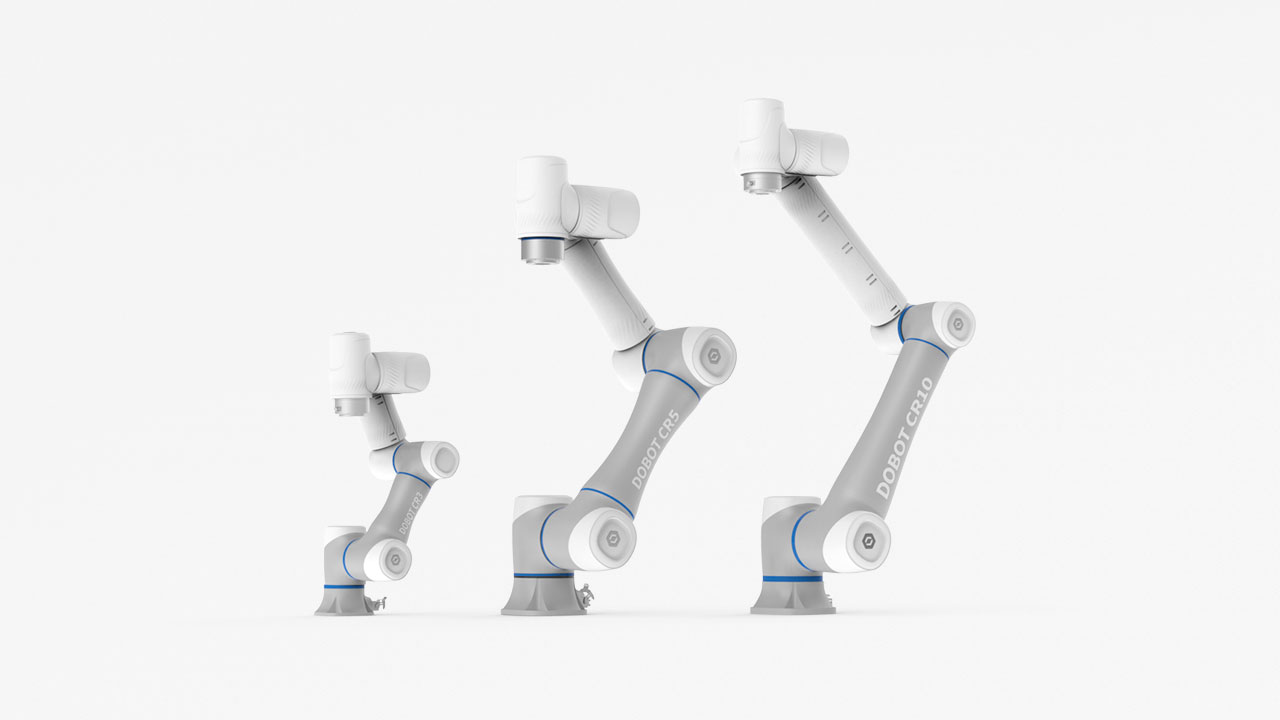
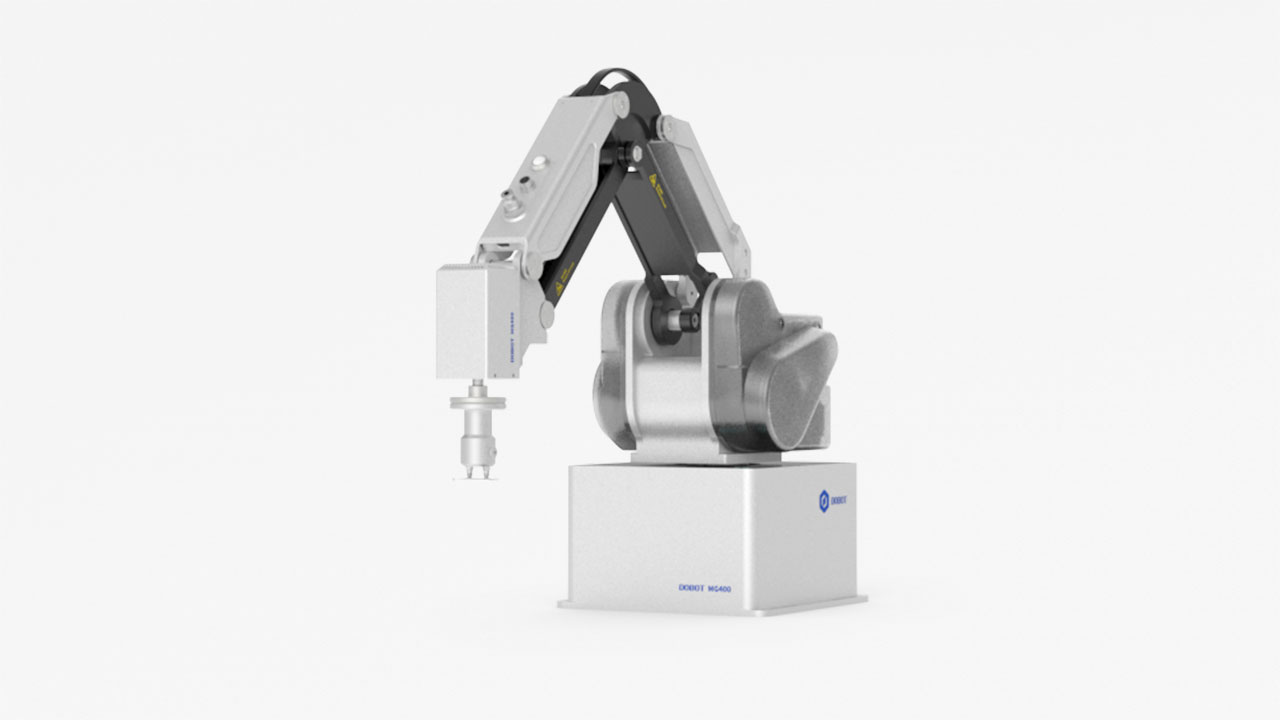
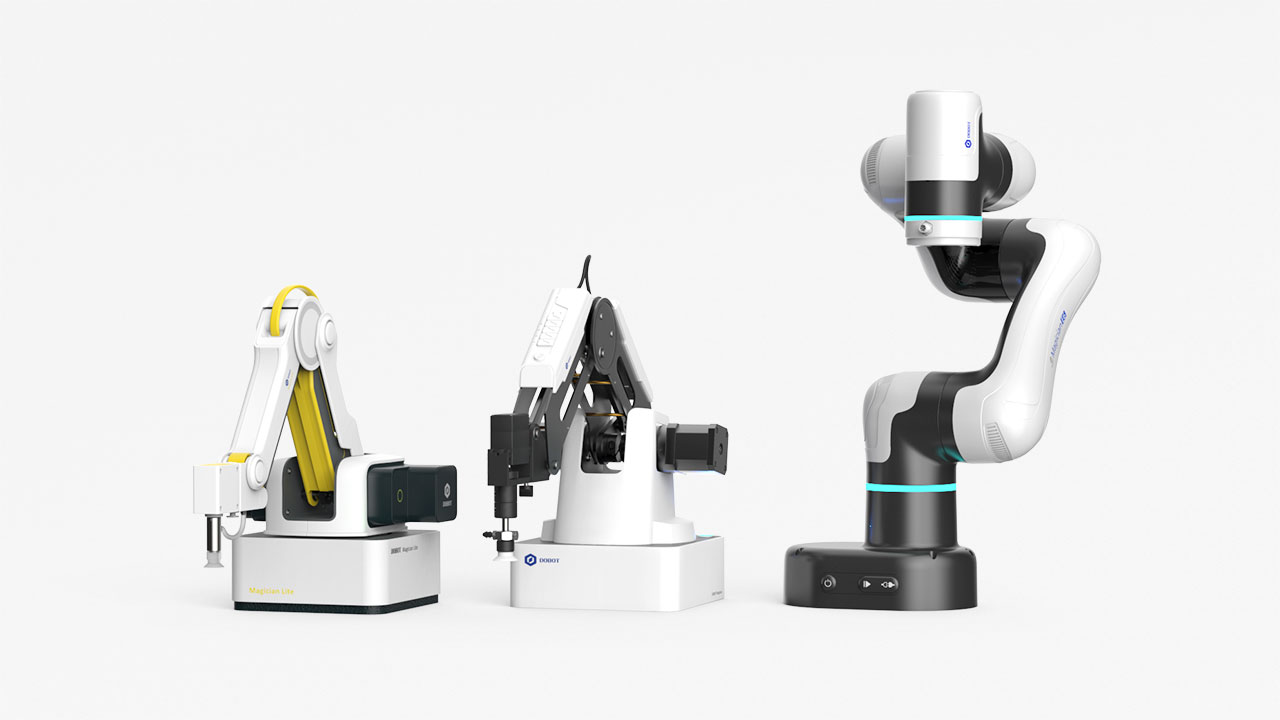
| 型番 | CR3 | CR5 | CR7 | CR10 | CR12 | CR16 | CR20A | Magician E6 | MG400 | M1 Pro | |
| 軸数 | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 4 | 4 | |
| 重量 | 16.5 kg | 25 kg | 24.5 kg | 40 kg | 39.5 kg | 40 kg | 70 kg | 7.2 kg | 8 kg | 15.7 kg | |
| 最大可搬重量 | 3 kg | 5 kg | 7 kg | 10 kg | 12 kg | 16 kg | 20 kg | 0.75 kg | 0.75 kg | 1.5 kg | |
| リーチ | 620 mm | 900 mm | 800 mm | 1300 mm | 1200 mm | 1000 mm | 1700 mm | 450 mm | 440 mm | 400 mm | |
| 位置繰返し精度 | ±0.02 mm | ±0.02 mm | ±0.02 mm | ±0.03 mm | ±0.03 mm | ±0.03 mm | ±0.05 mm | ±0.1 mm | ±0.05 mm | ±0.02 mm | |
| 定格電圧 | DC48V | ||||||||||
DOBOT Roboterarme |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
|
| Modell | CR3 | CR5 | CR7 | CR10 | CR12 | CR16 | CR20A | Magician E6 | MG400 | M1 Pro | |
| Freiheitsgrad | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 4 | 4 | |
| Gewicht | 16.5 kg | 25 kg | 24.5 kg | 40 kg | 39.5 kg | 40 kg | 70 kg | 7.2 kg | 8 kg | 15.7 kg | |
| Max Traglast | 3 kg | 5 kg | 7 kg | 10 kg | 12 kg | 16 kg | 20 kg | 0.75 kg | 0.75 kg | 1.5 kg | |
| Reichweite | 620 mm | 900 mm | 800 mm | 1300 mm | 1200 mm | 1000 mm | 1700 mm | 450 mm | 440 mm | 400 mm | |
| Wiederholgenauigkeit | ±0.02 mm | ±0.02 mm | ±0.02 mm | ±0.03 mm | ±0.03 mm | ±0.03 mm | ±0.05 mm | ±0.1 mm | ±0.05 mm | ±0.02 mm | |
| Nennspannung | DC48V | ||||||||||
Brazos robóticos Dobot |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
|
| Modelo | CR3 | CR5 | CR7 | CR10 | CR12 | CR16 | CR20A | Magician E6 | MG400 | M1 Pro | |
| Número de ejes | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 4 | 4 | |
| Peso | 16.5 kg | 25 kg | 24.5 kg | 40 kg | 39.5 kg | 40 kg | 70 kg | 7.2 kg | 8 kg | 15.7 kg | |
| Carga útil máxima | 3 kg | 5 kg | 7 kg | 10 kg | 12 kg | 16 kg | 20 kg | 0.75 kg | 0.75 kg | 1.5 kg | |
| Radio de trabajo | 620 mm | 900 mm | 800 mm | 1300 mm | 1200 mm | 1000 mm | 1700 mm | 450 mm | 440 mm | 400 mm | |
| Repetibilidad | ±0.02 mm | ±0.02 mm | ±0.02 mm | ±0.03 mm | ±0.03 mm | ±0.03 mm | ±0.05 mm | ±0.1 mm | ±0.05 mm | ±0.02 mm | |
| Tensión nominal | DC48V | ||||||||||
DOBOT機器臂 |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
|
| 型号 | CR3 | CR5 | CR7 | CR10 | CR12 | CR16 | CR20A | Magician E6 | MG400 | M1 Pro | |
| 機器人軸數 | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 4 | 4 | |
| 重量 | 16.5 kg | 25 kg | 24.5 kg | 40 kg | 39.5 kg | 40 kg | 70 kg | 7.2 kg | 8 kg | 15.7 kg | |
| 最大負載 | 3 kg | 5 kg | 7 kg | 10 kg | 12 kg | 16 kg | 20 kg | 0.75 kg | 0.75 kg | 1.5 kg | |
| 工作半徑 | 620 mm | 900 mm | 800 mm | 1300 mm | 1200 mm | 1000 mm | 1700 mm | 450 mm | 440 mm | 400 mm | |
| 重複定位精度 | ±0.02 mm | ±0.02 mm | ±0.02 mm | ±0.03 mm | ±0.03 mm | ±0.03 mm | ±0.05 mm | ±0.1 mm | ±0.05 mm | ±0.02 mm | |
| 額定電壓 | DC48V | ||||||||||
Bracci robotici DOBOT |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
|
| Modelo | CR3 | CR5 | CR7 | CR10 | CR12 | CR16 | CR20A | Magician E6 | MG400 | M1 Pro | |
| Assi | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 6 | 4 | 4 | |
| Peso | 16.5 kg | 25 kg | 24.5 kg | 40 kg | 39.5 kg | 40 kg | 70 kg | 7.2 kg | 8 kg | 15.7 kg | |
| Carico Massimo | 3 kg | 5 kg | 7 kg | 10 kg | 12 kg | 16 kg | 20 kg | 0.75 kg | 0.75 kg | 1.5 kg | |
| Raggio di Lavoro | 620 mm | 900 mm | 800 mm | 1300 mm | 1200 mm | 1000 mm | 1700 mm | 450 mm | 440 mm | 400 mm | |
| Precisione di Posizionamento | ±0.02 mm | ±0.02 mm | ±0.02 mm | ±0.03 mm | ±0.03 mm | ±0.03 mm | ±0.05 mm | ±0.1 mm | ±0.05 mm | ±0.02 mm | |
| Potenza Nominale | DC48V | ||||||||||
Bogotá has been actively working to improve its educational system, focusing on integrating technology and modern teaching methodologies.
Integrating collaborative robotics into STEAM education
This blog will discuss the role of educational robotics, highlighting its benefits and applications, with some instruction for how to develop students' interest in robots.
Education & research needs for up-skilled courses
Take part in automation transformation. Let’s work together towards a more efficient tomorrow.